瓴乐树莓派智能小车 Python 程式设计、智能机械臂搬运与 ROS 机器人融合大模型
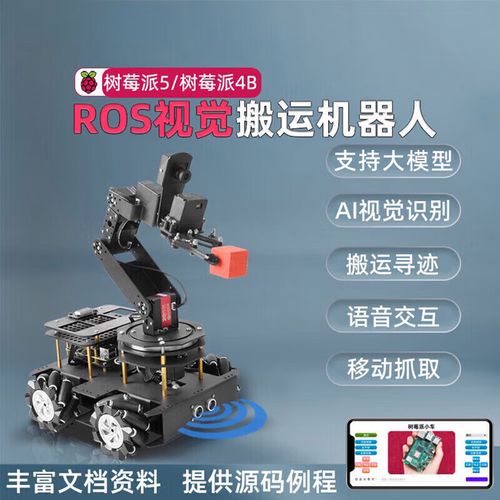
随着人工智能与机器人技术的迅猛发展,教育机器人、创客项目以及工业原型验证对高性能、可扩展的智能平台需求日益增长。瓴乐(LingLe)推出的树莓派智能小车系列,凭借其开放的 Python 程式设计环境、智能机械臂搬运能力、ROS 机器人框架支持以及对大模型(LLM)的集成,正成为智能搬运车领域的一颗新星。本文将围绕瓴乐树莓派智能小车的硬件架构、Python 编程实践、智能机械臂搬运实现、ROS 集成与大模型赋能等几个方面展开阐述,为开发者与爱好者提供一份全面的技术参考。\n\n## 一、平台概述:瓴乐树莓派智能小车\n\n瓴乐树莓派智能小车基于 Raspberry Pi 作为主控单元,搭配电机驱动、传感器模块、机械臂舵机以及摄像头等外设,构成一个完整的移动搬运机器人原型。其核心特点包括:\n\n- 树莓派主控:提供强大的计算能力与丰富的接口,支持 Linux 系统与 Python 开发环境。\n- 多种传感器:超声波、红外、IMU、摄像头等,用于环境感知与定位。\n- 智能机械臂:多自由度舵机机械臂,可实现抓取、搬运、放置等动作。\n- 扩展性:支持 ROS 操作系统与云端大模型接口,便于功能升级。\n\n该平台既适用于教学演示,也可作为科研与竞赛的验证载体,尤其适合开展智能搬运车相关的算法研究与工程实践。\n\n## 二、Python 程式设计:灵活高效的控制核心\n\nPython 是瓴乐智能小车的主要编程语言,其丰富的库生态与简洁的语法使得机器人控制变得直观而高效。上层的任务逻辑、传感器数据处理、机械臂控制以及 ROS 节点通信大都通过 Python 实现。\n\n### 1. 基本运动控制\n\n通过封装好的 Python 库(如 lingle<em>car),可以简单调用前进、后退、转向等函数。例如:\n`python\nfrom linglecar import Car\ncar = Car()\ncar.forward(50) # 以 50% 速度前进\ncar.turnleft(30) # 左转 30 度\n`\n底层通过 GPIO 或 PWM 控制电机,开发者可以直接调整占空比与引脚参数,实现精细的速度调节。\n\n### 2. 传感器数据采集\n\n超声波及红外传感器通过 Python 读取,可用于避障与循迹。例如,获取前方距离并在距离过近时停车:\n`python\nif car.getdistance() < 10:\n car.stop()\n`\n摄像头图像可通过 OpenCV 与 imutils 处理,实现目标检测与视觉追线。\n\n### 3. 机械臂动作编程\n\n机械臂各关节由舵机驱动,通过 Python 的 Servo 类控制角度。例如 \n`python\nimport Arm\narm = Arm()\nlandpos = [1] #目标的位置(mm) 地面拍摄的A, B, C材质 ; 使用OpenCV找物料靶颜色经过筛选后得到的距离和角度;串口读取laser;夹爪上升移动同时接近物体;夹爪下降;
targetmatricspacebottomandgrapAngleAnddegreeAfterOpenCVCatchcolsNumberAndcallMatrix.getGrapRotate(
如若转载,请注明出处:http://www.ffdaijia.com/product/54.html
更新时间:2026-11-21 18:11:32